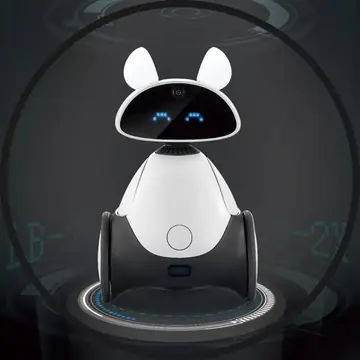
01 / FEATUREDHOME ROBOTICS
萝小逗
换脑再上线
原厂云停服后,萝小逗换上自建信令与更新服务,视频通话链路 14 项验收全 PASS。语音、视觉、点歌和底盘控制分项推进,不把“代码接上”写成“功能已好用”。
系统边界01 / DEVICE → SERVICE
DEVICE机器人端Android
→
CONTROL应用端语音 / 通话
→
SERVICE服务端API / OTA
BUILDINSTALLRUNTIME分开验收
完整功能档案原厂基线 / 后续改造 / 使用场景 / 验收边界
01 / FACTORY BASELINE
原厂定位:儿童陪伴与编程玩伴
可查到的旧产品资料将“小萝卜 / 萝小逗”列为儿童陪伴、教育娱乐与编程遥控类机器人:手机遥控、资源/训练、连接与编程是其产品能力分类;历史应用介绍还提到编舞、路径编程和自定义语音。另一份产品参数页列出语音交互、故事/歌曲/舞蹈、视频对话、触摸与 Wi-Fi 等配置。公开资料来源不同、型号口径不完全一致;这里描述的是历史产品定位,不代表原厂云服务今天仍可用。
型号映射暂按公开资料中的“萝小逗 LB02X”整理,尚待核对这台实机铭牌。政府采购产品条目 ↗历史产品参数页 ↗历史 App 功能介绍 ↗
02 / MODERN RETROFIT
改造后:把旧玩具接入可维护的家庭服务链
- 远程音视频手机可以从异地发起会话,机器人回传摄像头画面,双方传递语音;项目记录有手机走蜂窝网络、机器人留在家庭 Wi-Fi 的真机链路验收。视频是机器人到手机单向,不能写成双向视频。
- 语音与音乐理解手机语音转写可结合候选文本做同音字/专名纠错;点歌先做语义校正,再按本地、设备媒体库及可用来源尝试播放,模型不可用时保留原识别结果作为降级路径。
- 按需视觉识别远程拍照后进入独立的视觉理解链路,可用于对眼前物体/场景提问;它不同于连续视频通话,也不依赖外部聊天插件。代码链路已接入,拍摄、识别与播报的具体场景仍需验收,不宣称安防级识别。
- 机器人呼叫手机另有自然语言触发“呼叫绑定手机”的控制路径;它与手机主动呼叫机器人不是同一流程。代码和签名版本已部署记录,但真实手机来电、接听和通话媒体尚未完成业务验收。
- 维护与低电提醒以签名 OTA 更新 Android 端功能,并核查版本、进程和诊断信息。低电量方案按未充电时 20% / 10% / 5% 分级提醒手机并语音播报;该提醒仍需按归档记录完成发布与双端实机验收。
- 运动控制边界手机侧已有会话门控、单次方向命令、停止与超时保护设计;底盘方向、速度和重复稳定性仍要现场标定,页面不宣称可安全自主巡航。
03 / USE CASES & STATUS
适合的场景与目前边界
面向仍有使用价值的家用陪伴机器人:家人不在同一地点时语音联系并查看机器人视角;在家中用语音点歌/互动;通过远程更新与诊断延长旧设备的可维护周期。它不是全屋安防摄像头、医疗看护设备,也没有把旧机器人的儿童内容全部恢复成可用服务。远程媒体链路已有真机证据;真实音质、长时重连和底盘动作可靠性仍应分别现场验收。